C++
archec gen --target cpp écrit du C++17 à partir du modèle, pour une cible
hébergée : Linux, macOS, ou un RTOS doté d’une bibliothèque standard C++ et de
threads. La cible c sert pour un microcontrôleur sans tas. Celle-ci sert pour
l’ordinateur qui fait tourner les parts plus lourdes, et elle écrit le C++ comme
on l’écrit sur ce genre de machine.
Une première classe#
message TICK "A tick" { n: uint32 }

component Counter "Counts the ticks" {
  in tick: data receives TICK {
    on-receive ```arche
      count += 1
    ```
  }
  var count: uint32 = 0
}

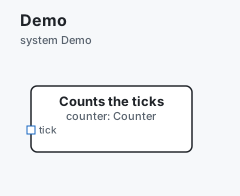
system Demo {
  part counter: Counter
}
archec gen main.arche --target cpp -o generated generated/cpp/arche/rt.hpp
generated/cpp/arche_types.hpp
generated/cpp/arche_types.cpp
generated/cpp/counter.hpp
generated/cpp/counter.cpp
generated/cpp/CMakeLists.txtcounter.hpp contient une classe avec la variable de la part et son
gestionnaire :
class Counter {
public:
    Counter();
    void start();

    // its variables
    std::uint32_t count = 0;
    /** tick's on-receive: after each message on the port. */
    void on_receive_tick();
    …
};
Compilez-la avec CMake :
cmake -S generated/cpp -B build && cmake --build build[100%] Linking CXX static library libarche_model.a
[100%] Built target arche_modelSans déploiement, CMake construit une bibliothèque des parts. Avec un déploiement, il construit en plus un exécutable par binaire. Par exemple :
archec gen examples/autonomous-car/main.arche --target cpp -o generated
cmake -S generated/cpp -B build && cmake --build build
ARCHE_RUN_MS=500 ./build/adas
Votre propre framework de composants peut avoir son générateur C++, sous forme de plugin (plugins).
Ce qu’il écrit, dans cpp/#
| Fichier | Ce que c’est |
|---|---|
arche/rt.hpp |
Ce dont une part a besoin de la plateforme : arche::now_ns() (une horloge monotone), wait_ns et log. Les fonctions put et get en little-endian qu’utilisent les codecs. min, max et clamp, dans le type commun de leurs arguments. arche::Worker, un thread du modèle. |
arche_types.hpp/.cpp |
Les types du modèle, dans namespace model (voir plus bas). |
<part>.hpp/.cpp |
Une classe par composant doté d’un comportement (pas le matériel). |
<binary>/main.cpp |
Avec un déploiement : le programme d’un binaire. |
<binary>/hooks.hpp, hooks.cpp |
Ce qui sort du binaire, et ce qu’appellent vos pilotes. hooks.cpp n’est écrit qu’une fois : il vous appartient. |
CMakeLists.txt |
Une bibliothèque des parts, et un exécutable par binaire. La compilation se fait avec -Wall -Wextra -Werror ; -DARCHE_WERROR=OFF assouplit cette règle. |
Les types dans arche_types.hpp :
- les constantes sont
inline constexpr. Les durées sont en ns, enstd::uint64_t; - les énumérations sont des
enum class; - les unions sont des
std::variant. Un cas sans charge utile est unstd::monostate; - les champs optionnels sont des
std::optional; - les tableaux sont des
std::array, ou desstd::vectorquand ils n’ont pas de taille ; - les structures et les messages sont des structs. Un message qui est une
valeur (
message PING : uint32) la stocke dansvalue; - chaque message à disposition fixe a
kSize,encode(buf)etdecode(buf, len). La disposition sur le fil est la même qu’en C, dans le DBC et en Rust : les mêmes octets.
Les noms :
- un type ou un message est en PascalCase :
BRAKE_CMD→BrakeCmd. Un message dont le nom entrerait en conflit avec celui d’un type reçoitMsg: un messageSTATUSà côté d’un typeStatusdevientStatusMsg; - un champ ou un membre est en snake_case ;
- une constante, un énumérateur ou un événement est en SCREAMING_SNAKE ;
- un état garde le nom écrit dans le modèle.
Un composant#
model::Adcu adcu;
adcu.send_can_brake_brake_cmd = [](const model::BrakeCmd &m) { /* to the bus */ };
adcu.start();                                   // watchdogs armed, the initial state entered
model::EngageReq req{true};
adcu.fire(model::Adcu::Event::ENGAGE_REQ, &req);
if (adcu.in(model::Adcu::State::Autonomous)) { … }- Ses variables sont des membres publics, avec les valeurs initiales du modèle.
- Ses fonctions sont des fonctions membres. Un corps ```arche est traduit. Un corps Python est traduit quand il se limite à ce que permet le langage d’action ; c’est le cas de la plupart des corps simples. Sinon, c’est un TODO, avec le Python en dessous.
- Ce qu’il envoie passe par un membre
std::functionpar port et par message :send_<port>, ousend_<port>_<message>quand le port envoie plusieurs messages. Un membre non renseigné n’envoie rien. - Sa machine à états est un
enum class Stateet un switch. C’est l’algorithme du C dans une classe, dans l’ordre que donne la spécification :fire(event, msg)prend la transition que déclenche l’événement, en commençant par l’état le plus interne. Les champs du message sont les noms que lisent ses gardes et ses actions ;go_to(state)exécute les on-exit et les on-enter ;in(state)est vrai dans un état ou dans un état qu’il contient.
- Les temporisations : chaque transition
afteret chaque watchdog est une temporisation.next_due()indique quand la prochaine expire ;timeouts()exécute celles qui ont expiré ;kick(WD_X)relance un watchdog ;on_timer, s’il est renseigné, est prévenu chaque fois qu’une temporisation est armée.
- Les échéances :
lateindique le retard du déclencheur en cours de traitement. Ledeadlined’une transition le lit, et exécute alors sonon-deadlineà la place.
Un déploiement#
Avec un déploiement, chaque binaire qui indique language cpp reçoit un
main.cpp. Si aucun binaire ne l’indique, chaque binaire en reçoit un. Un
main.cpp contient :
- une instance de chaque part qu’exécute le binaire ;
- un
arche::Worker, qui est unstd::thread, par thread du modèle. Il exécute une fois lemainde ses parts et les fonctions qu’ilruns. Ensuite, à chaque période, il exécute sonstep, les messages que les autres threads lui postent et les temporisations de ses parts quand elles expirent ; - chaque lien entre deux parts du binaire. Le thread du destinataire livre le message : sa transition, le on-receive du port, ses gestionnaires ;
- chaque lien qui sort du binaire. Le message est encodé, puis passé à
arche_external_send(link, msg, id, buf, len)danshooks.cpp. L’identifiant de trame est l’idde la route, comme en C ; - un message venu de l’extérieur entre par
arche_receive(link, msg, buf, len), que votre pilote appelle.
main tourne jusqu’à SIGINT ou SIGTERM, ou pendant ARCHE_RUN_MS
millisecondes.
La priority et la policy d’un thread sont écrites en commentaire à côté de
son worker. Si elles comptent, appliquez-les sur native_handle() dans
arche_hooks_start(). Sous Linux, cela passe par pthread_setschedparam.
Vérifié#
test/cppgen.test.js :
- construit examples/autonomous-car avec CMake et
-std=c++17 -Wall -Wextra -Werror, puis l’exécute ; - compile chaque exemple et les fixtures de difftest avec
-Werror; - encode un message avec une énumération, une union, un champ optionnel et un tableau, en C++ et en C, et compare les octets. Il décode aussi les octets produits par le C ;
- exécute la machine de door.arche en C et en C++, message par message, et compare l’état et les variables après chaque message ;
- pilote la machine imbriquée d’un rover : gardes, action, on-enter, gestionnaire et watchdog.
Limites#
- Le bruit d’un capteur, le retard et l’écrêtage d’un actionneur (realism.ts) n’existent qu’en C.
- Un message qui décrit son format sur le fil bit par bit (
at,bits,scale) a sa struct, mais pas de codec C++. Le C l’a (--target couwire). --traceet--monitorsn’existent qu’en C et en Rust.- Les priorités, politiques et cœurs des threads sont des commentaires : ils ne sont pas appliqués.
- Aucune variante AUTOSAR Adaptive (proxies et skeletons ara::com) n’est générée.